1. Hegesztés oszcillációval
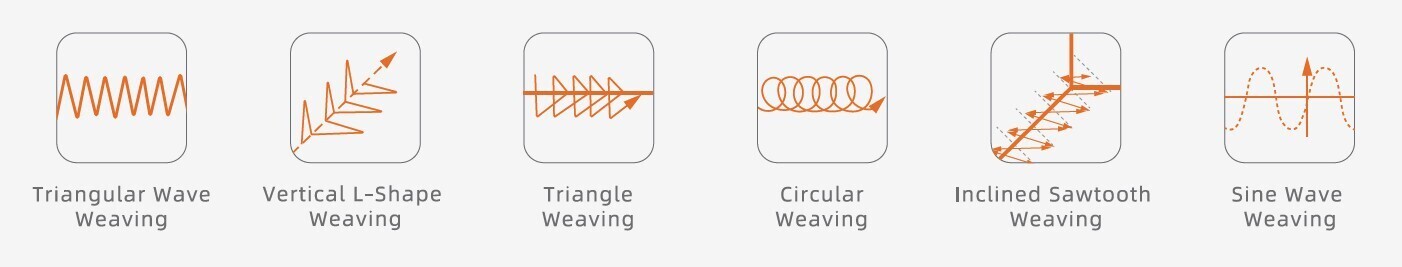
A FAIRINO robotok oszcillációs funkciója különféle mintákat támogat: háromszöghullám, függőleges L-alak, háromszög, kör, ferde fűrészfog hullám és szinuszhullám.
Precíz, megbízható hegesztési technológia igényes ipari alkalmazásokhoz.
Támogatja az olyan digitális kommunikációs protokollokat, mint a CANopen, EtherCAT és Modbus TCP, és különféle ipari Ethernet és terepi busz interfésszel rendelkező hegesztőgépekhez csatlakozhat.
Analóg kommunikációs analóg I/O-val és digitális I/O kommunikációs képességekkel rendelkezik, lehetővé téve a hegesztőgép és a robot közötti egy kattintással történő konfigurálást.
A FAIRINO önállóan kifejlesztett hegesztési folyamatcsomagja különféle hegesztési technikákat támogat, beleértve az ívhegesztést, a sarokhegesztést, a lapos hegesztést, a szegmenshegesztést és a kettős eljárású hegesztést.
A FAIRINO robotok oszcillációs funkciója különféle mintákat támogat: háromszöghullám, függőleges L-alak, háromszög, kör, ferde fűrészfog hullám és szinuszhullám.
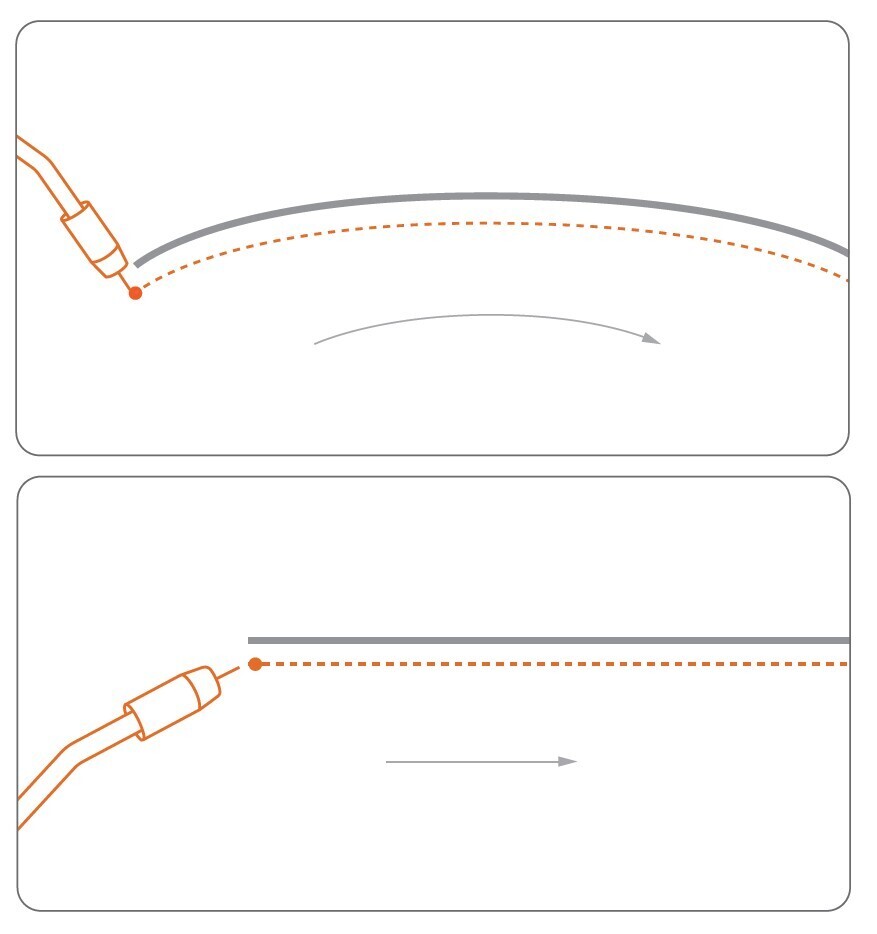
Az ívkövetés kulcsfontosságú technológia a hegesztési automatizálásban. Derékszögű, U alakú, V alakú és egyéb hornyok hegesztésekor a rendszer az ívgyújtás utáni hegesztőáram- és feszültségadatok alapján számítja ki a hegesztőpisztoly helyzetét a horonyközépponthoz képest. Valós időben kompenzálja a hegesztési eltéréseket, így biztosítva a pontos hegesztési pozíciót és a stabil hegesztési minőséget.
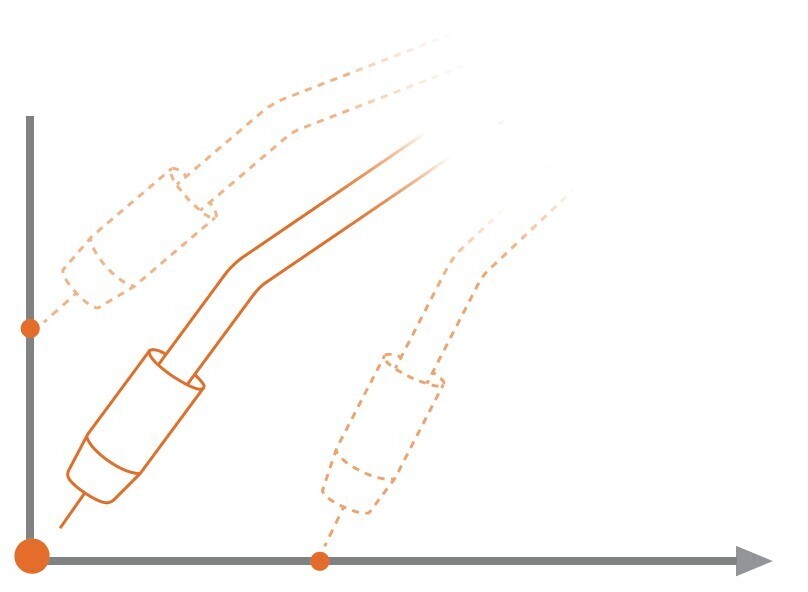
A varratkövetés a hegesztőhuzal elektromos jelében bekövetkezett változások észlelését jelenti a munkadarab felületével való érintkezéskor, hogy meghatározza a munkadarab tényleges helyzetét a robot koordinátarendszerében. A pozícióérzékelő útpontok betanítása után a robot automatikusan megkeresi a munkadarab felületének határát. Amikor a hegesztőhuzal hozzáér a munkadarab felületéhez, feszültségjelváltozás következik be, amit a hegesztőgép visszaküld a robotnak. A jel vételekor a robot rögzíti a munkadarab felületi határpozícióját.
Ez a funkció folytatja a hegesztést, miután a kezelő leállította a folyamatot, vagy váratlan események, például ütközés vagy ívkiesés után. A robot képes újragyújtani az ívet az eredeti megszakítási pozícióban, és folytatni tudja a hátralévő hegesztési feladatokat. Újraindítás előtt a robot a hegesztési irány mentén automatikusan visszalép egy meghatározott távolságot. Ez átfedést hoz létre a meglévő hegesztéssel a varrat minőségének biztosítása érdekében.
Működés folytatása megszakítás vagy ütközés után:

A FAIRINO AIR Lab laboratórium fejlett vizuális és mozgási algoritmusokat használ annak érdekében, hogy az együttműködő robotok erősebb autonóm tanulási és döntéshozatali képességekkel rendelkezzenek, javítva az ember-gép élményt.
A FAIRINO AIR Lab számos programozási nyelvet támogat, köztük C, C#, Python, Ros, Tcp/IP, gazdag választékot biztosítva a különböző technikai háttérrel rendelkező fejlesztők számára. A felhasználók másodlagos alkalmazásokat fejleszthetnek a robot alkalmazási funkcióinak bővítésére igényeik alapján.
Hatékony automatikus varrásfelismerő képességekkel felszerelve, pontfelhő-algoritmusokkal az automatikus varratfelismerés eléréséhez modellekkel vagy anélkül.
Nincs szükség tanításra vagy programozásra, képes előre megjósolni a hegesztési kihívásokat, kiküszöböli a kézi modellezés szükségességét, és javítja a hegesztési előkészítés hatékonyságát.
Számos termékváltozattal és kis tételekkel történő gyártásra alkalmas, sokféle gyártási igényt kielégítve.
Hozzáférhető robothegesztés a rugalmas, hatékony és precíz gyártásért.
 | Andreas Hubrich |
Cég címe
WSRobotics GmbH
Zeller Straße 22
97276 Margetshöchheim
Google Maps
Fontos számunkra az Ön adatainak védelme
Sütiket használunk a weboldal megfelelő működésének biztosításához. további információ.
CookieCrumbz 2.10